Si estás buscando optimizar procesos industriales mediante soluciones robóticas avanzadas, comprender qué es un End Effector es un paso fundamental. En BAMA Sistemas, empresa especializada en automatización y robótica industrial, ayudamos a empresas como la tuya a seleccionar, adaptar o cambiar efectores finales según sus necesidades específicas. Sigue leyendo para descubrir todo lo que necesitas saber sobre esta herramienta clave en robótica.
¿Qué es un End Effector en robótica industrial?
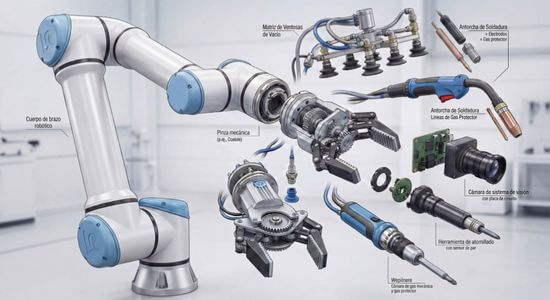
El end effector, también conocido como efector final del robot, es el dispositivo acoplado al extremo del brazo robótico cuya función principal es interactuar directamente con objetos o materiales. Actúa como la «mano» del robot, ejecutando tareas como agarre, soldadura, inspección o manipulado.
Diferencia entre end effector, EOAT y garras robóticas
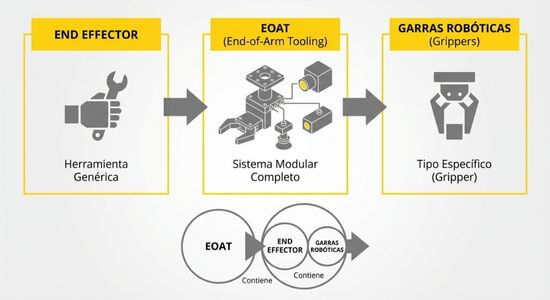
Es común que quienes se inician en la automatización industrial confundan estos términos o los utilicen indistintamente. Sin embargo, cada uno tiene una definición precisa y un alcance técnico diferente:
- End Effector: Es un término genérico que se refiere a cualquier herramienta o dispositivo montado en el extremo del brazo robótico. Es el componente que ejecuta la acción final, como agarrar, soldar o medir. Puede tratarse de una pinza, una ventosa, un soldador o incluso una cámara.
- EOAT (End-of-Arm Tooling): Es una categoría más amplia que incluye no solo el end effector propiamente dicho, sino también todos los accesorios y mecanismos necesarios para su funcionamiento, como sensores, sistemas de cambio rápido, adaptadores, y componentes de control. Es un sistema modular y adaptable, clave para lograr versatilidad en la producción.
- Garras robóticas: Son un tipo específico de end effector, diseñado exclusivamente para sujetar o manipular objetos. Pueden clasificarse en grippers eléctricos, neumáticos, hidráulicos o magnéticos, y se seleccionan según el tipo de pieza, peso y nivel de precisión necesario.
Entender estas diferencias es esencial para definir correctamente los requerimientos técnicos de una celda robótica y garantizar que el sistema sea eficiente, preciso y escalable.
Tipos de end effectors en robótica industrial
La elección del tipo de efector final adecuado es uno de los aspectos más críticos en cualquier proyecto de automatización. No todos los robots realizan las mismas tareas, por eso existen diferentes soluciones de agarre y manipulación, adaptadas a los requerimientos específicos de cada industria y aplicación. Desde sistemas de sujeción simples hasta herramientas de proceso avanzadas, los end effectors ofrecen una amplia variedad de tecnologías para optimizar precisión, eficiencia y seguridad.
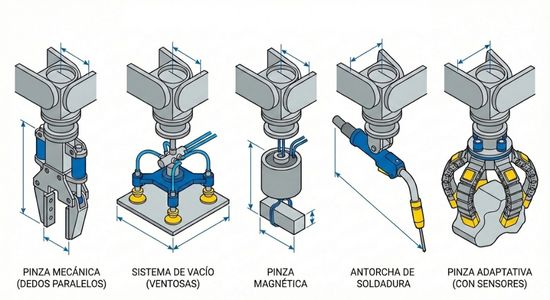
Garras robóticas (Grippers)
Estos efectores utilizan dedos mecánicos para sujetar objetos. Pueden ser pinzas neumáticas para robots, hidráulicas o grippers eléctricos, y varían desde modelos paralelos hasta angulares, con capacidades de detección de fuerza y posicionamiento preciso.
Sistemas de agarre por vacío
Usan ventosas para adherirse a superficies lisas mediante succión. Comunes en aplicaciones de paletizado, empaquetado y manipulación de materiales frágiles, estos sistemas son altamente eficientes, aunque sensibles al polvo y las superficies irregulares.
Garras magnéticas
Diseñadas para manipular materiales ferrosos, estas garras emplean imanes permanentes o electroimanes, siendo ideales para garras para manipulación de chapa en entornos industriales pesados como la automoción o la metalurgia.
End effectors de proceso
Integran herramientas activas como soldadores, cortadores, dispensadores o impresoras 3D. Se utilizan cuando el robot debe realizar una acción directa sobre la pieza, como soldadura por puntos o corte láser.
End Effectors inteligentes y adaptativos
Equipados con sensores y tecnología de visión, permiten un control avanzado sobre la manipulación. Algunos modelos incluyen algoritmos de inteligencia artificial para autoajustar el agarre o realizar inspecciones en tiempo real.
Aplicaciones del end effector en la industria
Cada sector industrial tiene necesidades únicas en cuanto a manipulación, precisión y velocidad de operación. Los end effectors, en sus múltiples configuraciones, permiten adaptar los robots a estas demandas específicas, facilitando tareas desde el ensamblaje de componentes electrónicos hasta el paletizado de cargas pesadas. A continuación, se detallan las aplicaciones más comunes según el entorno productivo.
Industria automotriz
Los efectores permiten operaciones como soldadura, colocación de parabrisas, pintura y manipulación de piezas metálicas. Es habitual el uso de garras para paletizado o sistemas de cambio rápido entre herramientas.
Industria alimentaria
Se utilizan EOAT para industria alimentaria fabricados con materiales higiénicos y diseños sellados. Estas herramientas permiten manipular alimentos frescos sin dañarlos, gracias a grippers blandos o ventosas adaptativas.
Logística y paletizado
Los end effectors para paletizado están diseñados para cargar cajas, tambores o sacos. Ganchos, pinzas y ventosas de gran tamaño se adaptan al tipo de mercancía, mejorando eficiencia y reduciendo esfuerzo humano.
Industria electrónica
Requiere efectores de alta precisión, capaces de manipular microcomponentes. Se emplean pinzas robóticas para manipulación de delicados como placas de circuitos, sensores o chips.
Industria del metal (Calderería de precisión)
Se utilizan efectores reforzados para cargas pesadas y operaciones de soldadura, corte o carga/descarga en máquinas CNC. También se aplican en tareas de sellado y aplicación de adhesivos.
Cómo elegir un end effector para una aplicación industrial
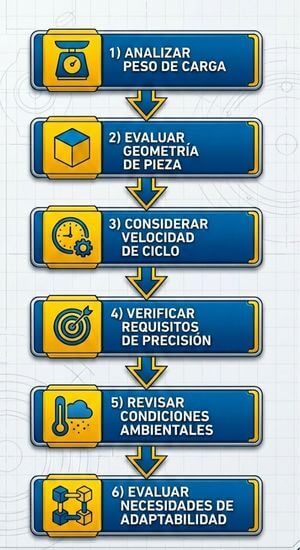
La elección del efector adecuado depende de:
- Peso de la carga
- Geometría y material de la pieza
- Velocidad del ciclo de trabajo
- Nivel de precisión requerido
- Condiciones ambientales (temperatura, polvo, humedad)
- Necesidad de adaptabilidad (modularidad, cambios rápidos)
Un análisis detallado de estos factores garantiza una integración óptima y segura.
Ventajas del uso de EOAT en automatización industrial
- Mayor productividad en procesos repetitivos.
- Mejora de la precisión y calidad en tareas críticas.
- Flexibilidad para cambiar de tarea sin necesidad de intervención manual.
- Reducción de riesgos laborales en entornos peligrosos.
Tendencias y Futuro del End-of-Arm Tooling
El desarrollo de nuevas tecnologías está transformando profundamente el diseño y las capacidades de los efectores finales. Las demandas de precisión, adaptabilidad y eficiencia energética están impulsando la integración de materiales avanzados, sensores inteligentes y algoritmos de inteligencia artificial directamente en los EOAT. Estas innovaciones no solo mejoran el rendimiento operativo, sino que permiten a las empresas adaptarse rápidamente a cambios en la producción o en el tipo de producto, marcando un nuevo estándar en la automatización industrial.
- Robótica blanda: grippers flexibles para piezas frágiles.
- Sensores integrados y visión artificial.
- IA embebida para adaptabilidad y mantenimiento predictivo.
- Sistemas de cambio rápido y configuraciones modulares.
La evolución del EOAT impulsa la automatización inteligente, haciéndola más precisa y versátil.
¿Necesitas optimizar tu robot con el end effector adecuado?
Contacta con nuestro equipo de expertos